
成都发布第五代贡嘎人形机器人,自研具身智能大脑完成系统性迭代
摘要
11月11日,成都人形机器人创新中心发布第五代贡嘎人形机器人,搭载自研一体化具身智能系统,在场景感知、时空记忆、因果推理规划、动作世界模型等模块完成迭代,宣称代表当前全球第一梯队人形机器人大脑技术水平。
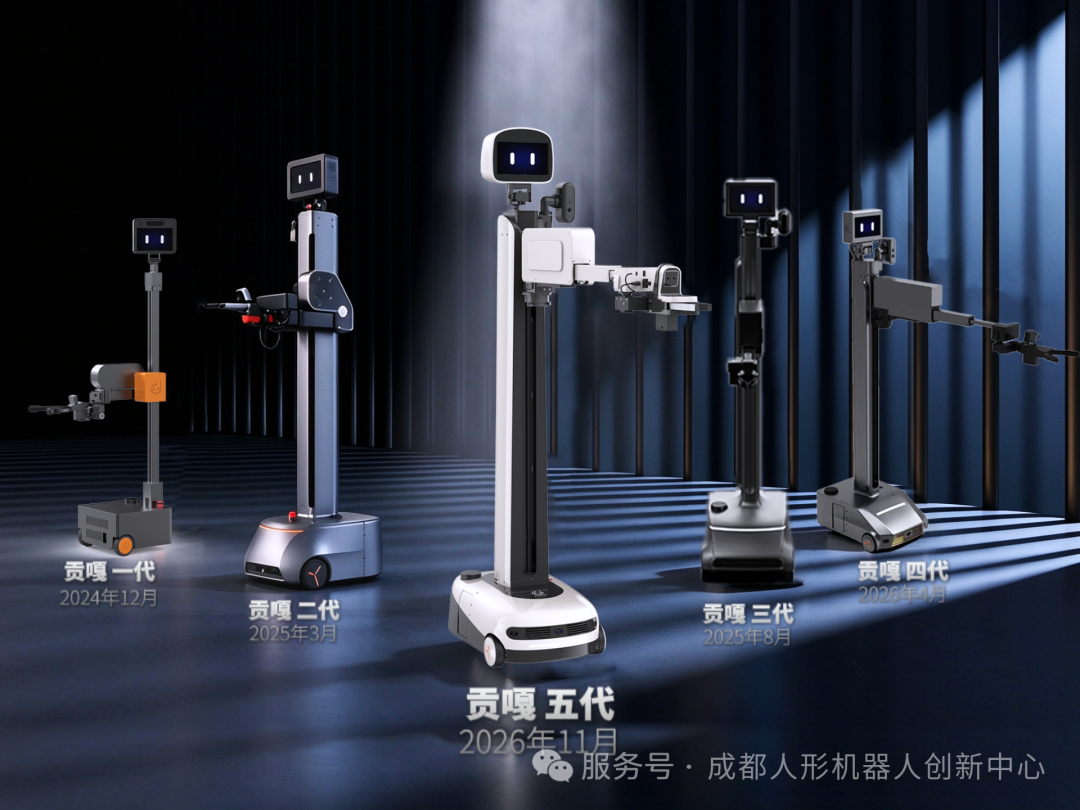
11月11日,成都人形机器人创新中心正式对外发布第五代贡嘎人形机器人。该中心将这款产品定位为具身智能大脑技术的集大成之作,并宣称其拥有“全球最领先人形机器人大脑核心技术”。
技术架构上,五代贡嘎搭载自研一体化具身智能系统,对场景感知、时空记忆、因果推理规划、动作世界模型等核心模块进行了系统性迭代。官方称其打通了“结构化感知—时空记忆—因果规划—动作推演—执行反馈”的完整技术链路,可在环境认知、记忆更新、任务规划与操作执行之间实现端到端协同,并宣称代表当前全球第一梯队的人形机器人大脑技术最高水平。
在感知层面,该机器人融合RGB视觉、深度信息与本体位姿数据,构建层次化三维场景图,借助跨视角实体关联、语义关系建模与增量式场景更新机制,对动态家庭空间持续做结构化表征,能够识别物品位置、类别与摆放关系,并适应物品移位、杂物新增等高频变化。记忆体系方面,创新中心自研物理时空记忆引擎,将空间坐标、物体物理状态、时间演化规律与历史交互经验统一存储管理,支持时序记忆检索、多轮记忆对齐与冲突自动消解,使机器人可长期维护物体身份一致性,并记住物品此前位置、挪动时间及过往操作成败经验,从而支撑跨时长、分多天的长程家庭任务。
决策规划模块则引入因果关联推理框架,不再单纯依赖数据统计关联进行动作选择。该系统可自动解析相关要素,这一思路意味着机器人在任务规划上向因果理解方向演进。
本文由新大陆基于公开信息编辑整理
信息来源:IT之家 IT之家原文 ↗