
波士顿动力Atlas加装滑板车轮,测试高速移动与重载表现
摘要
波士顿动力发布视频,展示在Atlas人形机器人踝关节加装电动滑板车轮的改装方案。工程师通过定制转接器完成装配,未大幅改动硬件与软件,仅将仿真环境中的脚替换为轮子。改装后Atlas可跳跃转圈和横向冲刺,用于测试执行器负载与持续高速移动性能。
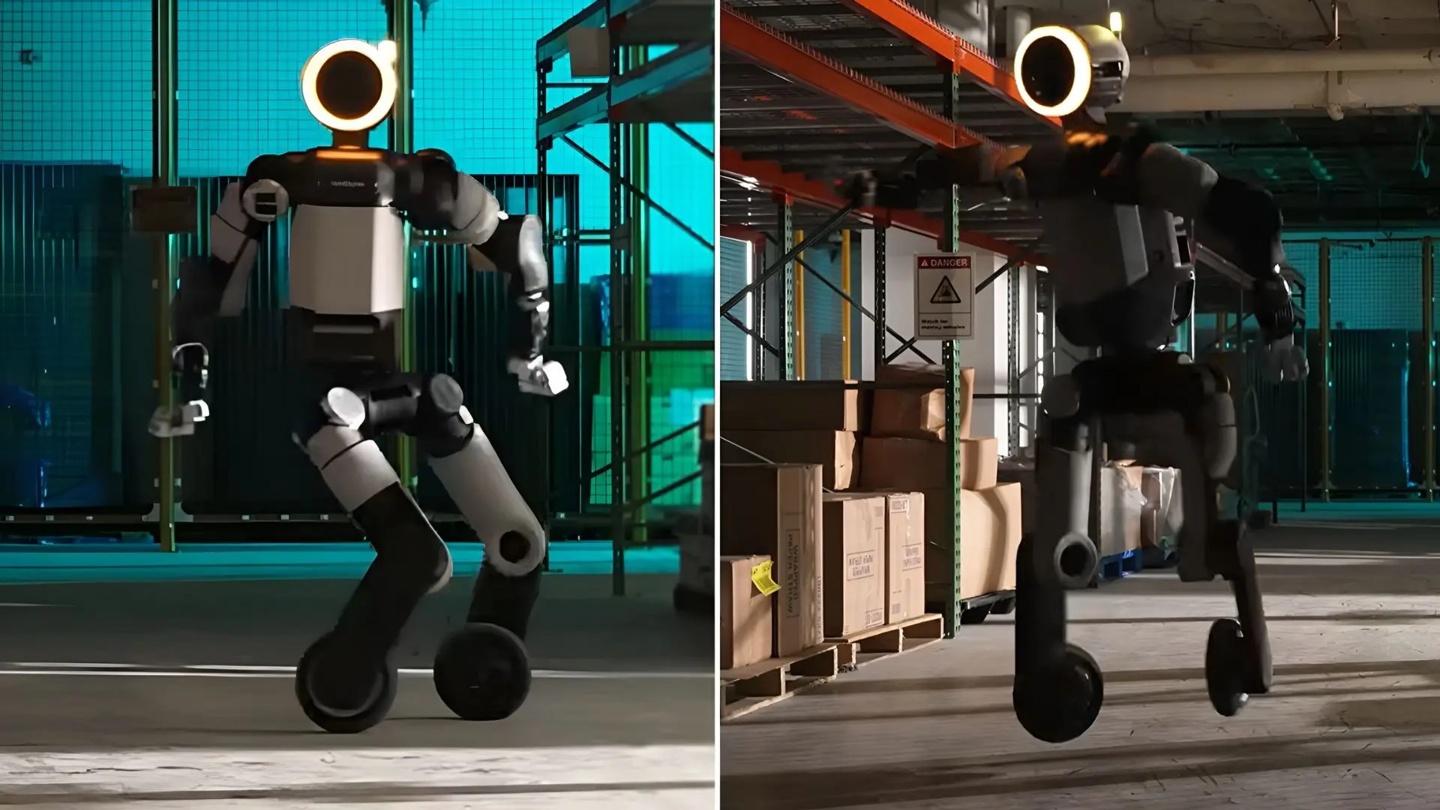
波士顿动力于11月9日发布演示视频,公开了一台在踝关节处加装轮子的Atlas人形机器人。据工程师介绍,这一改装并未涉及大幅度的硬件重构,也无需从零重建软件模型,核心做法是在仿真环境中将机器人原本的脚部替换为轮子,再通过定制转接器把标准电动滑板车的轮子固定到踝关节执行器上。
从视频呈现的效果看,带轮Atlas能够完成跳跃转圈和横向冲刺等动作。工程师表示,这类改装为测试机器人性能提供了新的手段——每一次加速、转向与停止,都会对执行器持续施加负载,从而便于观察其在高速移动和重载工况下的表现。
在动作实现层面,Atlas的部分运动源自人体动作捕捉记录。工程师特意选取了包含脚部滑动的动作样本,用以验证轮式结构能否复现类似效果。横向冲刺时,Atlas不再拖曳双脚贴地移动,而是通过控制车轮转向以滚动方式完成横向位移;跳跃转圈则由轨迹跟踪控制器驱动,系统跟随记录的人体动作数据,首次尝试即完成该动作。
值得注意的是,这台带轮人形机器人并非商业化产品。波士顿动力将其定位为研究平台,用于探索轮式结构与人形机器人运动能力的结合边界。
本文由新大陆基于公开信息编辑整理
信息来源:IT之家 IT之家原文 ↗