
Runway推出开源机器人模型Praxis-1,RoboLab-120基准表现领先
摘要
Runway发布开源机器人模型Praxis-1,基于270亿参数视频基础模型构建,采用Apache 2.0许可证。在RoboLab-120基准1200个场景中完成555个,成功率约46.2%,速度与成本显著优于现有方案。
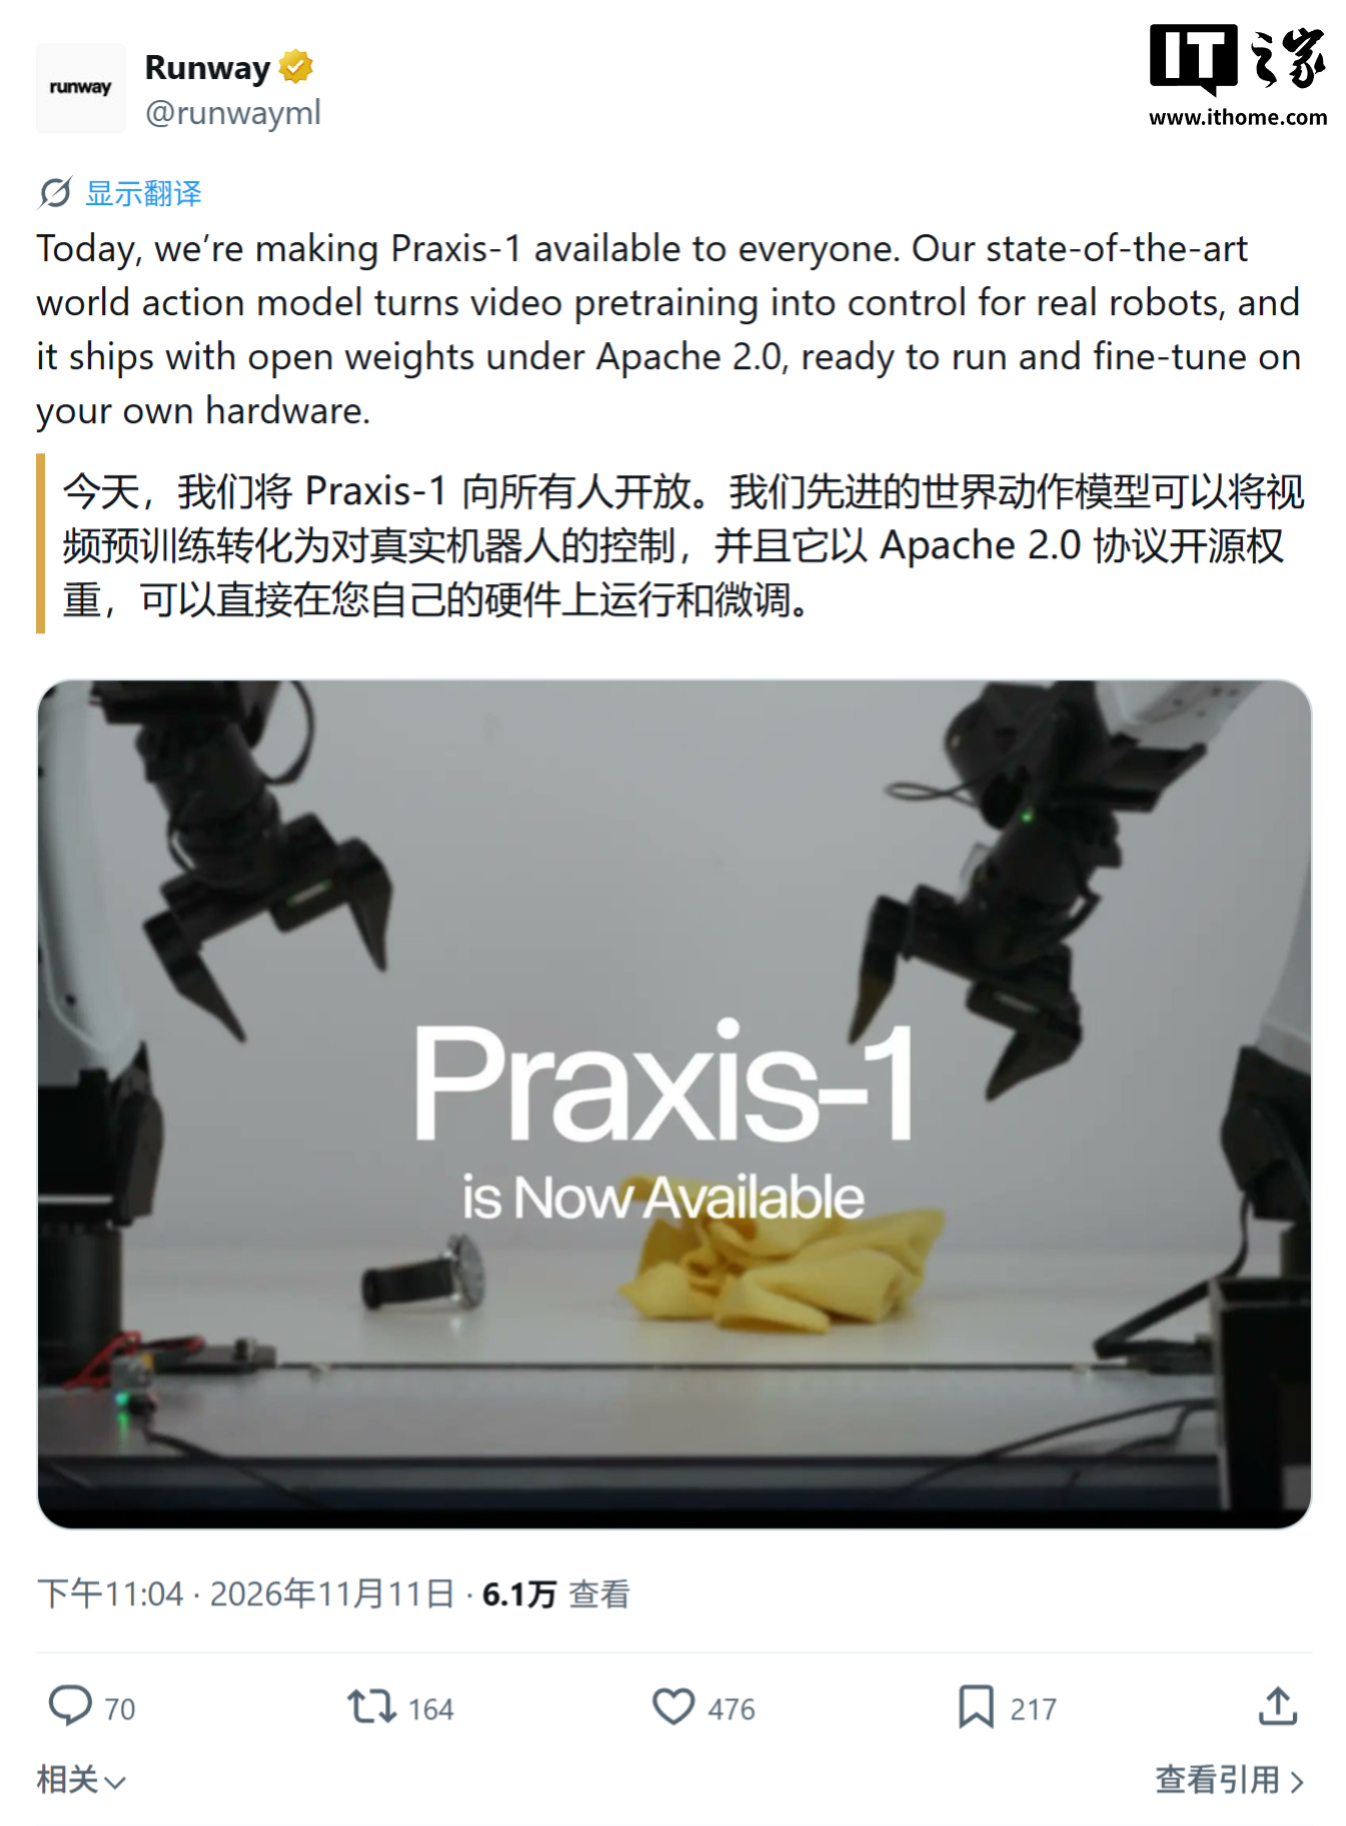
美国视频AI公司Runway于11月11日推出机器人模型Praxis-1,尝试将视频预训练中积累的知识迁移至真实机器人控制任务。该模型以开放权重形式发布,采用Apache 2.0许可证,开发者可在自有硬件上运行并微调,模型权重与相关代码已分别上线Hugging Face和GitHub。
Praxis-1的设计逻辑在于绕过机器人训练数据采集成本高的瓶颈:先让模型从普通视频中学习物体运动规律与人类手部操作方式,再将这类知识用于机器人动作学习。执行任务时,模型同时预测场景的下一步变化以及实现该变化所需的动作序列。模型基于Runway拥有270亿参数的视频基础模型构建,支持本地运行,并提供可在英伟达RTX 5090显卡上运行的NVFP4量化版本。
在披露的测试结果中,Praxis-1于RoboLab-120基准的1200个场景里完成555个,成功率约46.2%,在世界动作模型及开放机器人基础模型类别中处于领先位置。Runway方面表示,相关研究仍处于早期阶段,后续将重点探索长期规划能力,以及让模型利用预测结果评估并改进自身动作。
官方还称,Praxis-1在速度与成本两个维度均显著优于当前最先进的激光机械臂方案:在相同工作站与任务条件下,其完成速度较GPT-6 Astra驱动的方案更快,成本也更低。
本文由新大陆基于公开信息编辑整理
信息来源:IT之家 IT之家原文 ↗