
龙芯2K3000统一调度智能机器车,完成ROS2全栈移植与目标抓取验证
摘要
龙芯中科宣布基于自研智能机器车完成ROS2 Jazzy全栈移植,由龙芯2K3000处理器统一调度,贯通建图定位、机械臂控制与深度视觉链路,实现环境感知与目标抓取,形成可复用的国产机器人开发方案。
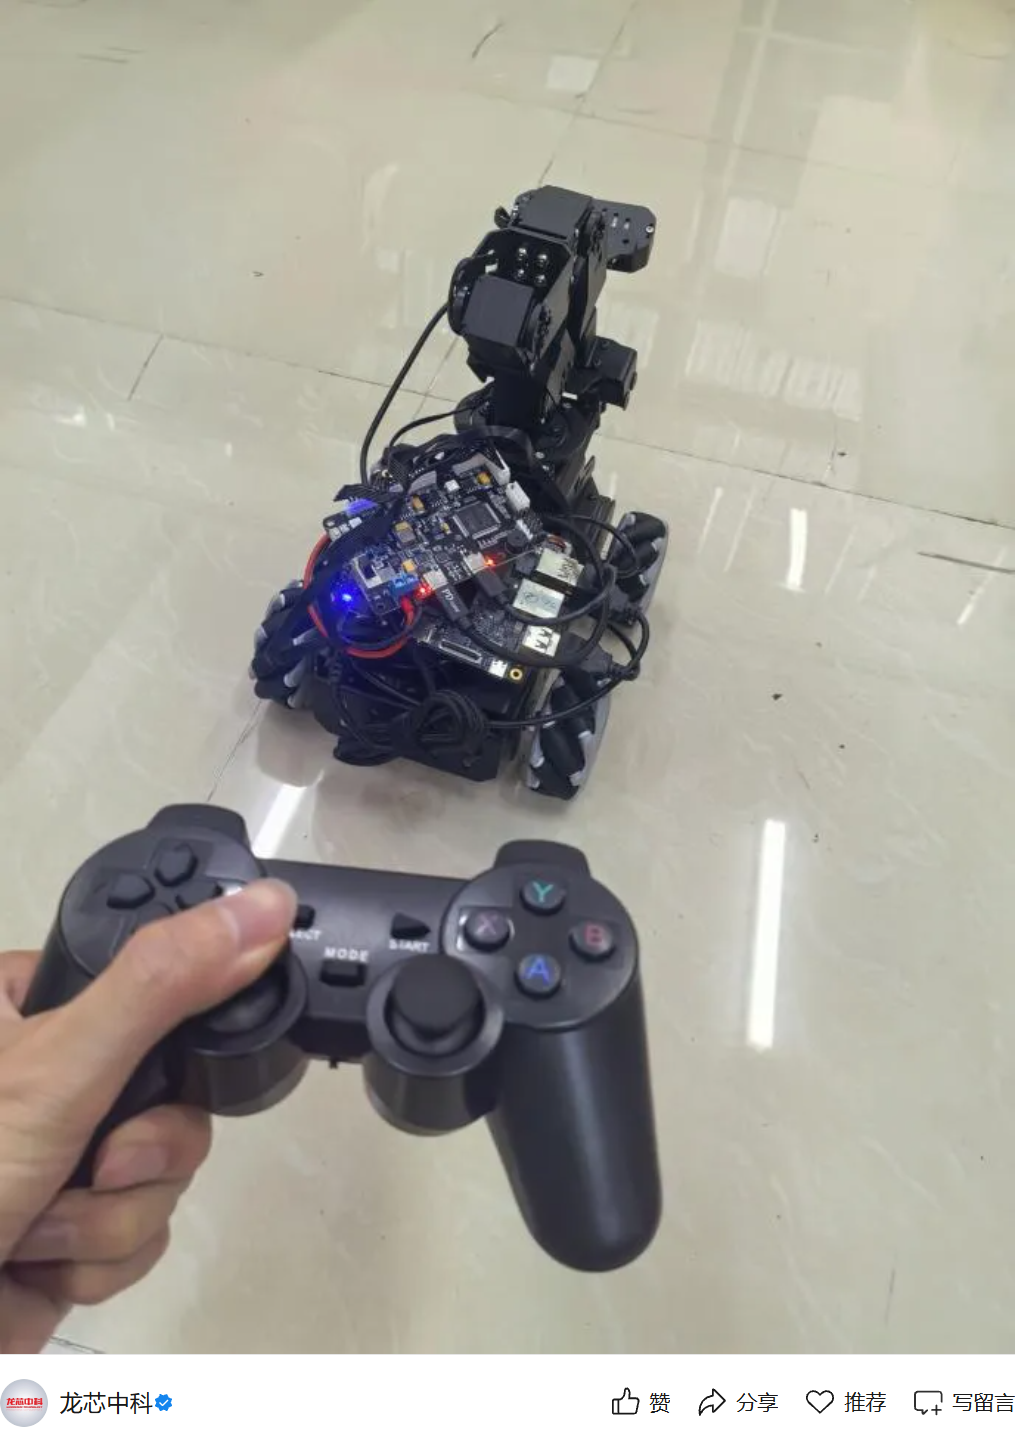
龙芯中科在11月11日披露,其自研智能机器车已完成ROS2 Jazzy版本的全栈移植,将建图定位、手柄遥控、机械臂控制与深度视觉串成一条完整链路,整车由龙芯2K3000处理器统一调度,具备环境感知与目标抓取能力。
ROS2是机器人领域主流的开源中间件框架,依靠跨平台和分布式通信特性,把传感器、算法与执行器连接成可复用的网络。龙芯方面表示,此次全栈移植验证沉淀出一套可复用的国产机器人开发方案,核心算力由龙芯2K3000承担。
在硬件规格上,龙芯2K3000采用12nm制程,集成8个基于自主龙架构的LA364E核心,主频最高2.5GHz;一级指令与数据缓存各64KB,二级缓存共享6MB。龙芯披露其单核性能可对标ARM Cortex-A76级别,SPEC CPU 2006 Base单核定点实测分值为30分。
感知系统分为两条链路:车身侧置激光雷达负责平面感知,机械臂末端深度相机负责三维深度感知。龙芯针对室内场景完成参数校调,并配合里程计互补,以提升定位稳定性与建图完整度。底盘采用麦克纳姆轮,通过组合四个电机转速实现前后、横移、旋转与斜向的全向运动;主控板直插USB手柄,龙芯自研程序将摇杆量翻译为速度指令,并设置死区过滤与安全使能键。
本文由新大陆基于公开信息编辑整理
信息来源:IT之家 IT之家原文 ↗